

本文力图用通俗的语言描述机器人的基本构成和运作逻辑。对机器人技术的专业人士而言,阅读本文可借鉴如何将技术性语言转化为日常性表达;对机器人行业的非技术人员和机器人爱好者来说,可大体了解机器人的基本情况。
但需要指出的是,以下内容中,有些属于作者的个人观点,有些则可能已经不是机器人行业内最先进的知识。但选择它们来描述与拆解,有助于达到前面所述的本文核心目的。
机器人的定义
机器人的定义问题,是极其复杂的。本文更想指出的是,对机器人下定义时,措辞需要比较谨慎,因为这是一个发展极快的前沿科技领域,今天下的定义可能在两个月后就已经显得不够严谨。此外我想和大家分享一个大胆的设想,那就是如果一个事物被很多儿童认为是机器人,那么它就具备被纳入泛机器人领域的可能。这种设想的原因我会在未来的写作中加以具体阐释,此处仅谈其中一个因素:从产业和科学的角度出发,机器人需要规范的定义和理论支撑,但作为自诞生起便混杂着幻想、文艺、发明、科学的跨界概念,机器人理应拥有开放的定义空间。
机器人的组成部分与共性
机器人的构成与大多数常见的动物相似:可移动的身体、驱动身体行动的机构、一套感知环境的系统、动力能源、控制以上结构的中枢。从某种意义上讲,机器人就是由人类制造的机械生物,它们是模仿人类和动物行为的机器和半智能体。究其原因,是因为人类无法超越自身的认知和自身生存的时空,所有的人造发明必然受到人类所能感知、认知到的环境的影响。艺术创作中大量的鬼怪为类人或类动植物形象,也大体与此有关。
仿生袋鼠机器人
下面,我们来具体解析一些机器人共同的特性。
1、关于移动。有些机器人的移动只能依赖轮子,而有些则拥有大量可移动的部件,这些部件一般是由金属或塑料制成的。与人体骨骼类似,这些独立的部件由关节连接。
机器人的轮与轴是用某种传动装置连接的。有些机器人使用马达和螺线管作为传动装置;另一些则使用液压系统;还有一些使用气动系统(由压缩气体驱动的系统)。机器人可以使用上述任何类型的传动装置。
2、机器人需要一个能量源来驱动这些传动装置。大多数机器人会使用电池或固定电源插座来供电。至于液压机器人则需要一个泵来为液体加压,气动机器人需要气体压缩机或压缩气罐。
3、所有传动装置都通过导线与电路相连。该电路直接为电动马达和螺线圈供电,并操纵电子阀门来启动液压系统。阀门可以控制承压流体在机器内流动的路径。例如,如果机器人要移动一只由液压驱动的腿,它的控制器会打开一只阀门,这只阀门由液压泵通向腿上的活塞筒。承压流体将推动活塞,使腿部向前旋转。通常,机器人使用可提供双向推力的活塞,以使部件能向两个方向活动。
4、机器人的计算机可以控制与电路相连的所有部件。为了使机器人动起来,计算机会打开所有需要的马达和阀门。大多数机器人是可重新编程的。如果要改变某个机器人的行为,只需将一个新的程序写入它的计算机即可。当然,随着技术的进步,未来机器人可能完全不再需要一遍遍去做计算机编程了。
此外,并非所有的机器人都有传感系统。很多机器人没有视觉、听觉、嗅觉或味觉。机器人拥有的最常见的一种感觉是运动感,也就是它监控自身运动的能力。例如,在机器人的关节处安装刻有凹槽的轮子。在轮子的一侧配置发光二极管,它发出一道光束,穿过凹槽,照在位于轮子另一侧的光传感器上。当机器人移动某个特定的关节时,有凹槽的轮子会转动。在此过程中,凹槽将挡住光束。光学传感器读取光束闪动的模式,并将数据传送给计算机。计算机可以根据这一模式准确地计算出关节已经旋转的距离。
机器人是如何运作的
最常见的机器人是机器臂。一台典型的机器臂由七个金属部件构成,它们是用六个关节接起来的。计算机通过旋转与每个关节分别相连的步进式马达控制机器人(某些大型机器臂使用液压或气动系统)。
与普通马达不同,步进式马达会以增量方式精确移动。这使机器臂可以精确地移动,使其不断重复相同的动作。机器人利用运动传感器来确保自己完全按正确的量移动。
这种带有六个关节的工业机器人与人类的手臂极为相似,它具有相当于肩膀、肘部和腕部的部位。它的“肩膀”通常安装在一个固定的基座结构上。这种类型的机器人有六个自由度,也就是说,它能向六个不同的方向转动。与之相比,人的手臂有七个自由度。
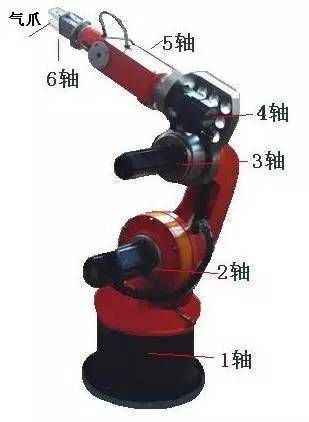
一个六轴工业机器人的关节
人类手臂的作用是将手移动到不同的位置。类似地,机器臂的作用则是移动末端执行器。我们可以在机器臂上安装适用于特定应用场景的各种末端执行器。有一种常见的末端执行器能抓握并移动不同的物品,它是人手的简化版本。
机器手往往有内置的压力传感器,用来将机器人抓握某一特定物体时的力度告诉计算机。这使机器人手中的物体不致掉落或被挤破。其他末端执行器还包括喷灯、钻头和喷漆器。
工业机器人专门用来在受控环境下反复执行完全相同的工作。例如,某部机器人可能会负责给装配线上传送的罐子拧上盖子。为了教机器人如何做这项工作,程序员会用一只手持控制器来引导机器臂完成整套动作。机器人将动作序列准确地存储在内存中,此后每当装配线上有新的罐子传送过来时,它就会反复地做这套动作。
大多数工业机器人在汽车装配线上工作,负责组装汽车。在进行大量的此类工作时,机器人的效率比人类高得多,因为它们非常精确。无论它们已经工作了多少小时,它们仍能在相同的位置钻孔,用相同的力度拧螺钉。制造类机器人在计算机产业中也发挥着十分重要的作用。它们无比精确的“手”可以将一块微型芯片组装起来。
机械臂的制造和编程难度相对较低,因为它们只在一个有限的区域内工作。服务机器人较之于工业机器人,很难批量落地的原因之一也正在于它们需要在相对复杂的环境中运动和作业。
首要的难题是为机器人提供一个可行的运动系统。如果机器人只需要在平地上移动,轮子或轨道就够了。但如果地形复杂,轮子和轨道显然就不合适了,所以四足或更多足的机器人一直备受关注。同时,研究有腿的机器人还有助于研究人员了解自然运动学的知识,这是生物研究领域的有益实践。
机器人的腿通常是在液压或气动活塞的驱动下前后移动的。各个活塞连接在不同的腿部部件上,就像不同骨骼上附着的肌肉。若要使所有这些活塞都能以正确的方式协同工作,这无疑是一个难题。在婴儿阶段,人的大脑必须弄清哪些肌肉需要同时收缩才能使得在直立行走时不致摔倒。同理,机器人的设计师必须弄清与行走有关的正确活塞运动组合,并将这一信息编入机器人的计算机中。许多移动型机器人都有一个内置平衡系统(如一组陀螺仪),该系统会告诉计算机何时需要校正机器人的动作。
两足行走的运动方式本身是不稳定的(从这个意义上讲,人绝非完美生物),因此在机器人的制造中实现难度极大。因此近两年人形机器人的突破举世瞩目。为了设计出行走更稳的机器人,人类一直在研究动物和昆虫。昆虫有好几条腿,具有超凡的平衡能力,能适应不同的地形。
某些移动型机器人是远程控制的,人类可以指挥它们在特定的时间从事特定的工作。遥控装置可以使用连接线、无线电或红外信号与机器人通信。远程机器人作为人类能力的有效延展,在探索充满危险或人类无法进入的环境(如深海或火山内部)时非常有价值。有些机器人只是部分受到遥控。例如,操作人员可能会指示机器人到达某个特定的地点,但不会为它指引路线,而是任由它找到自己的路。
下面我们再来谈谈某些传感器。
一些传统的机器人尤其是老旧的扫地机,装有用来检查障碍物的碰撞传感器。当启动机器人后,它大体上是沿直线行进的。当它碰到障碍物时,冲击力会作用在它的碰撞传感器上。每次发生碰撞时,机器人的程序会指示它后退,再向右转,然后继续前进。按照这种方法,机器人只要遇到障碍物就会改变它的方向。
还有的机器人依靠红外或超声传感器来感知障碍物。这些传感器的工作方式类似于动物的回声定位系统:机器人发出一个声音信号(或一束红外光线)并检测信号的反射情况。机器人会根据信号反射所用的时间计算出它与障碍物之间的距离。
有的机器人利用立体视觉来观察周围的世界。两个摄像头可以为机器人提供深度感知,而图像识别软件则使机器人有能力确定物体的位置,并辨认各种物体。机器人还可以使用麦克风和气味传感器来分析周围的环境。
某些机器人只能在它们熟悉的有限环境中工作。例如,割草机器人依靠埋在地下的界标确定草场的范围。而用来清洁办公室的机器人则需要建筑物的地图才能在不同的地点之间移动。当然,这些机器人的技术也都在不断进步。
有的机器人可以分析和适应不熟悉的环境,甚至能适应地形崎岖的地区。这些机器人可以将特定的地形模式与特定的动作相关联。例如,一个漫游车机器人会利用它的视觉传感器生成前方地面的地图。如果地图上显示的是崎岖不平的地形模式,机器人会知道它该走另一条道。这种系统对于在其他行星上工作的探索型机器人是非常有用的。
还有的机器人采用了较为松散的结构,引入了随机化因素。当这种机器人被卡住时,它会向各个方向移动附肢,直到它的动作产生效果为止。它通过力传感器和传动装置紧密协作完成任务,而不是由计算机通过程序指导一切。这和某些昆虫尝试绕过障碍物有相似之处:它们在遇到障碍物时似乎很难快速,而是不断尝试各种做法,直到绕过去为止。
关于人工智能
人工智能无疑是近些年最红火的领域,笔者一直认为机器人属于人工智能领域的一部分,尽管这在行业中是有争议的。但目前出现了一种苗头,随着以OpenAI为代表的科技企业研发的大模型突飞猛进,人工智能与机器人的合流趋势似乎愈发明显了。未来,人工智能是“脑”和“心”,而机器人是依从“脑”和“心”行事的强大实体。
尽管,就像“机器人”这个术语一样,“人工智能”很难被定义。比方说终极的人工智能是对人类思维过程的再现,即具有几乎等同于人类智能的力量。但同时人工智能又比人强多了,它理论上能学习任何知识,瞬间推理,并输出有效的观点。而在当下的现实中,人工智能还远没有如此完善,且机器视觉、多模态交互等领域也被人们笼统地算作人工智能范畴。
人工智能的真正难题在于理解自然智能的工作原理。无论研究的路径是符号派还是模拟派。大脑中含有上百亿个神经元,人类的思考和学习是通过在不同的神经元之间建立连接完成的。但很难搞清楚这些连接是如何实现高级推理能力的,即便是低层次操作的实现原理也很复杂。大脑神经网络极其高深莫测,这是一个真正意义上的黑匣子。
结语
不同的机器人有不同的工作原理,新技术也正以前所未有的速度改变着这个行业。但无论时代如何变化,一些本质性的东西是很难改变的,比如人性,比如人的基本思维方式,比如物理世界对人造物的限制等等。这意味着不确定中依旧充满着确定性,对机器人的研究永远不要背离这些难以改变的事物。但这并不意味着循规蹈矩,如同本文开篇所指出的,机器人是具有极大可拓展空间的,难点在于我们如何戴着镣铐跳舞。
其实镣铐中还包含了一个最大的不确定,那就是人类正从旧世界走向新世界。作为前沿科技的机器人赛道在这样的新老交替中会如何发展?这是令人兴奋的课题。未来我们将对此展开专门的探索。
“机器人产业随想录”和“机器人实践应用”是TRI科技智库对外内容平台,专注于泛“机器人+智慧社区”领域。